Ruido propio
Motores, variadores que conmutan a 24–48 kHz y el USB 3.0 de la Raspberry Pi meten ruido justo alrededor de 2,4 GHz.
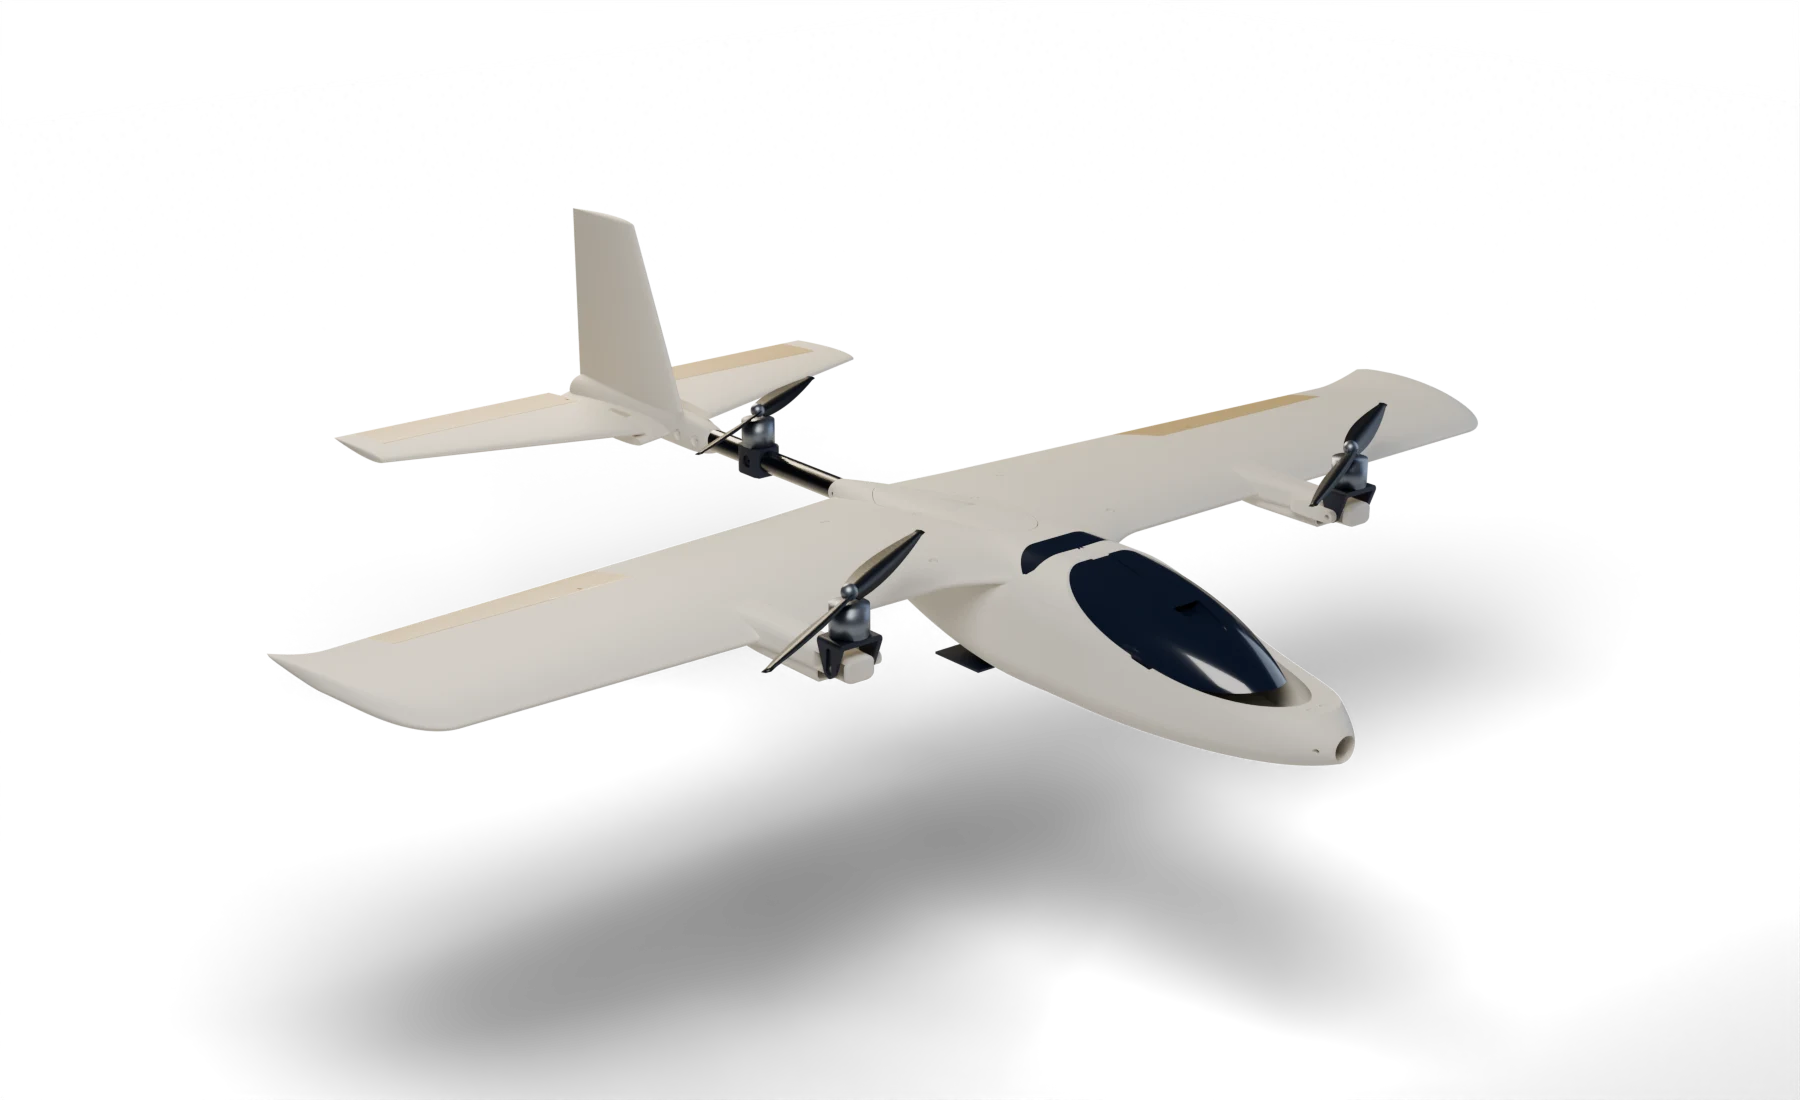
Saber de dónde llega una señal de radio solo escuchándola. El concepto se montó sobre un Hornet VTOL impreso en 3D; hoy el trabajo sigue en tierra, con emisores propios.
Toda emisión deja una huella en el aire. Si dos antenas la reciben con un instante de diferencia, ese instante es una dirección. Hunter RF intenta leerla con rigor.
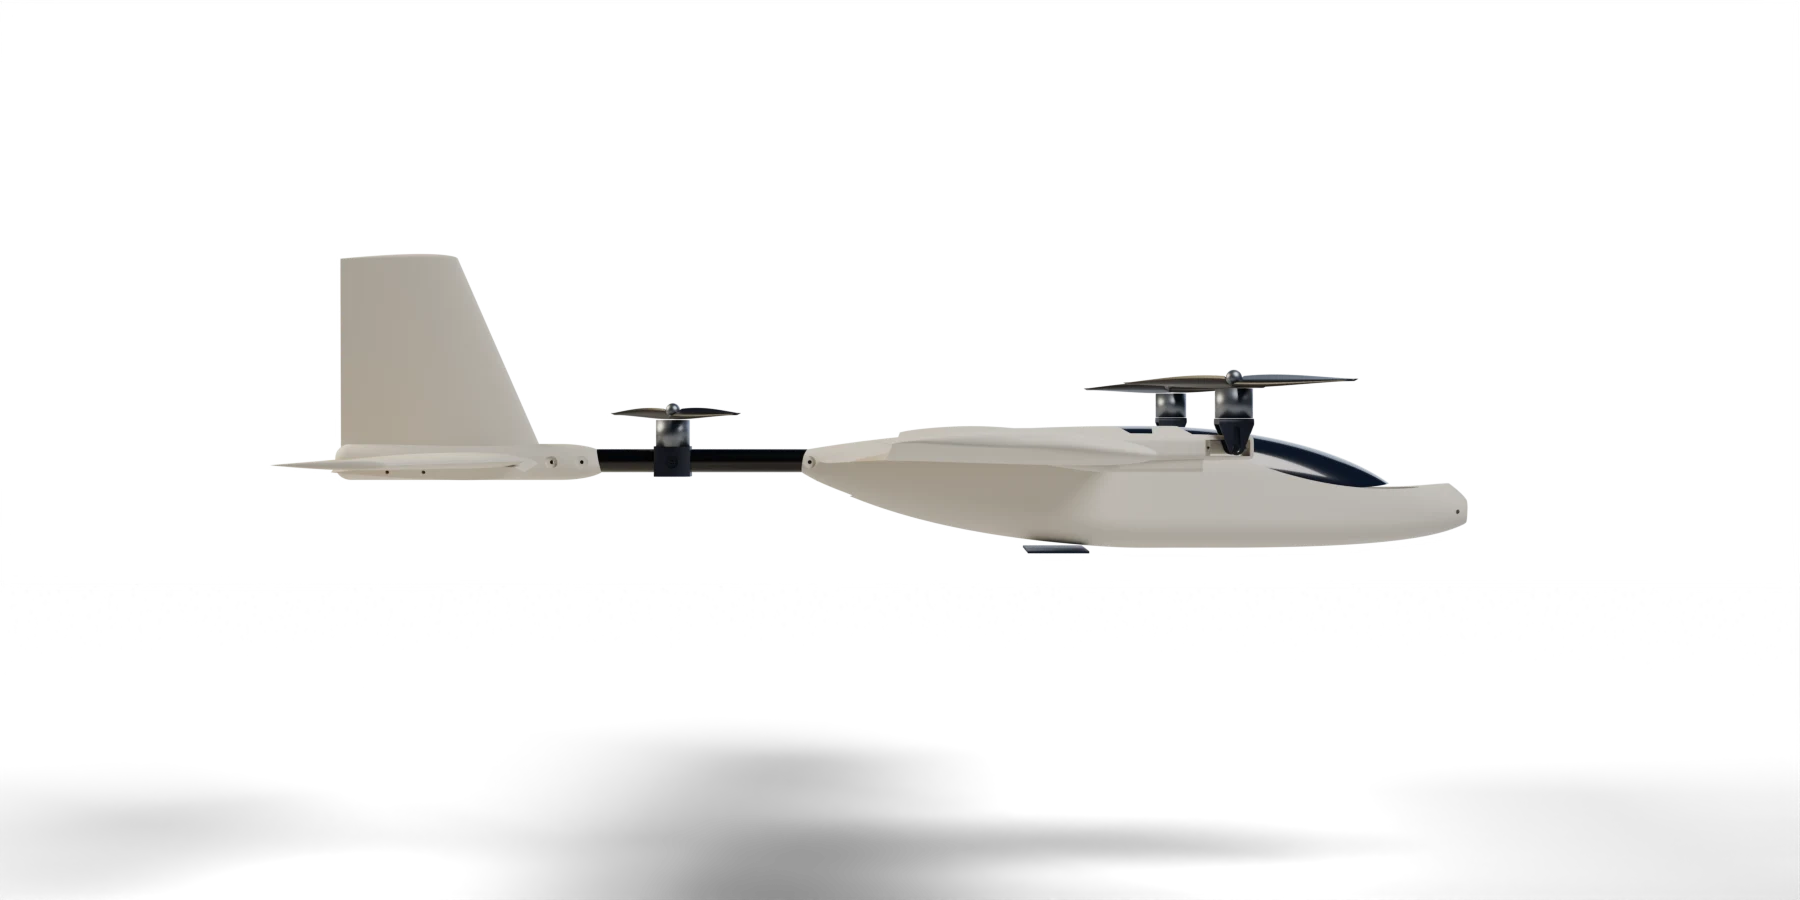
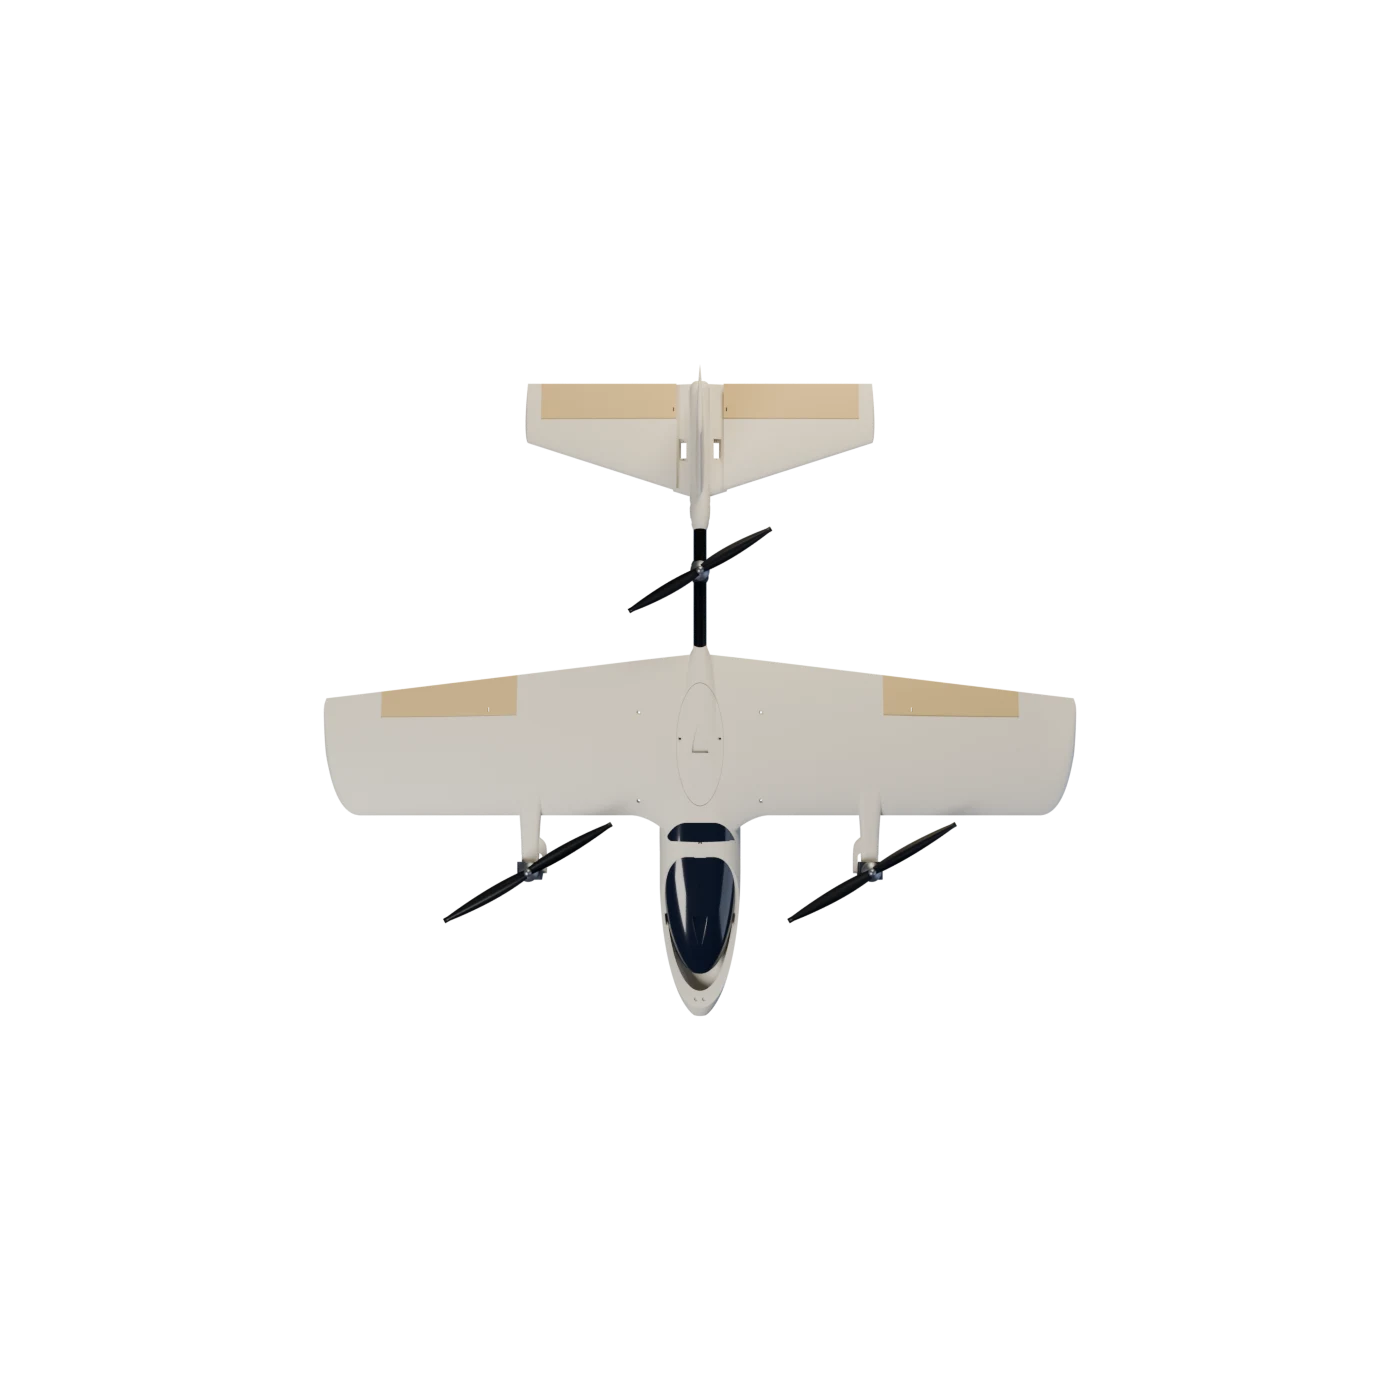
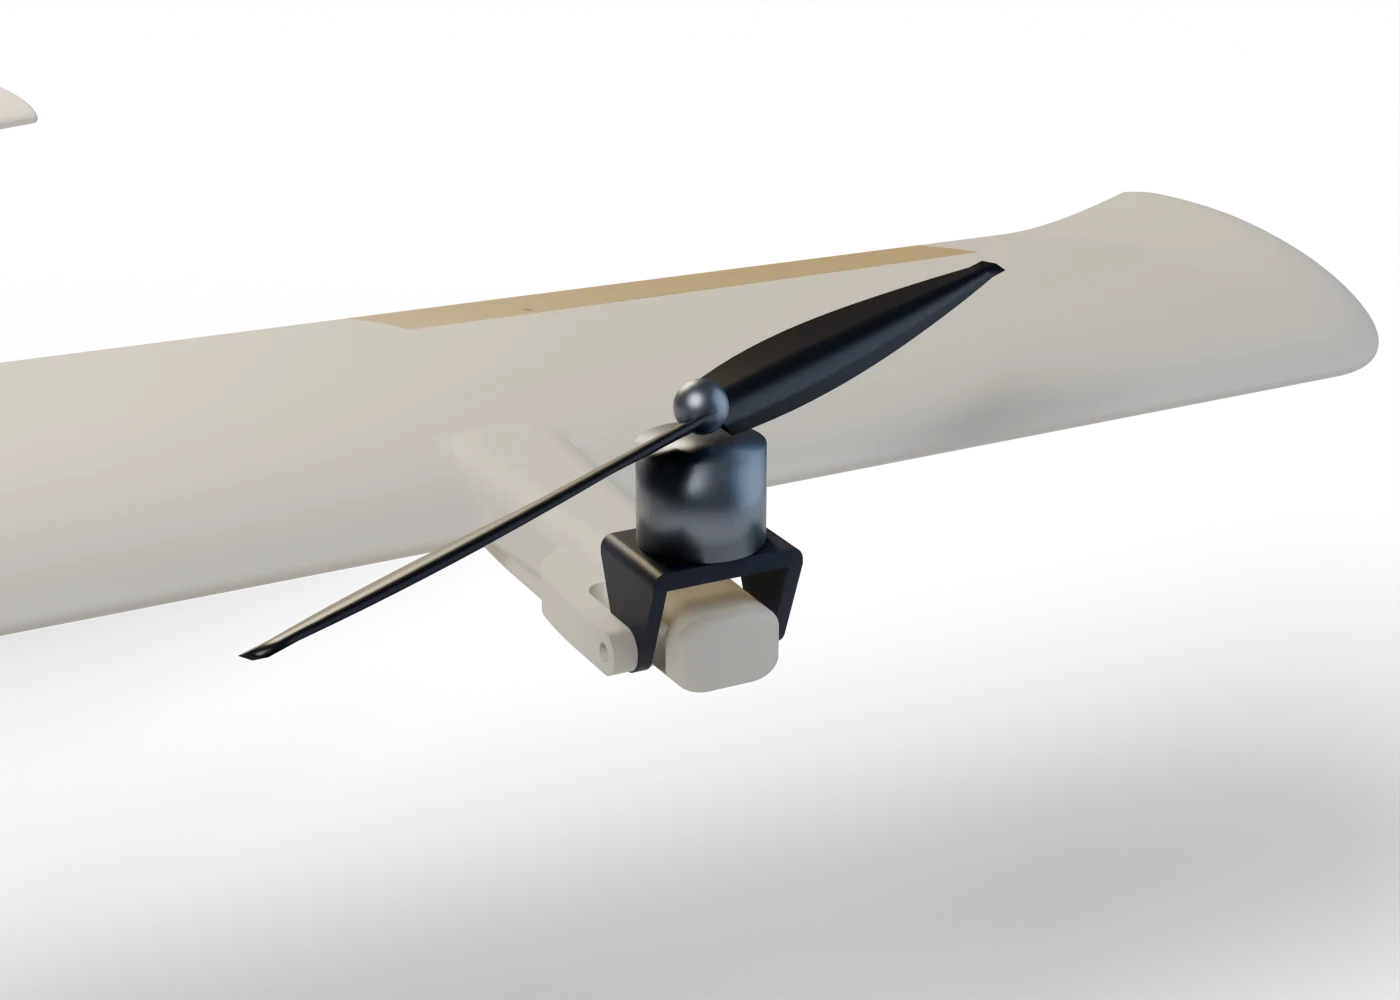
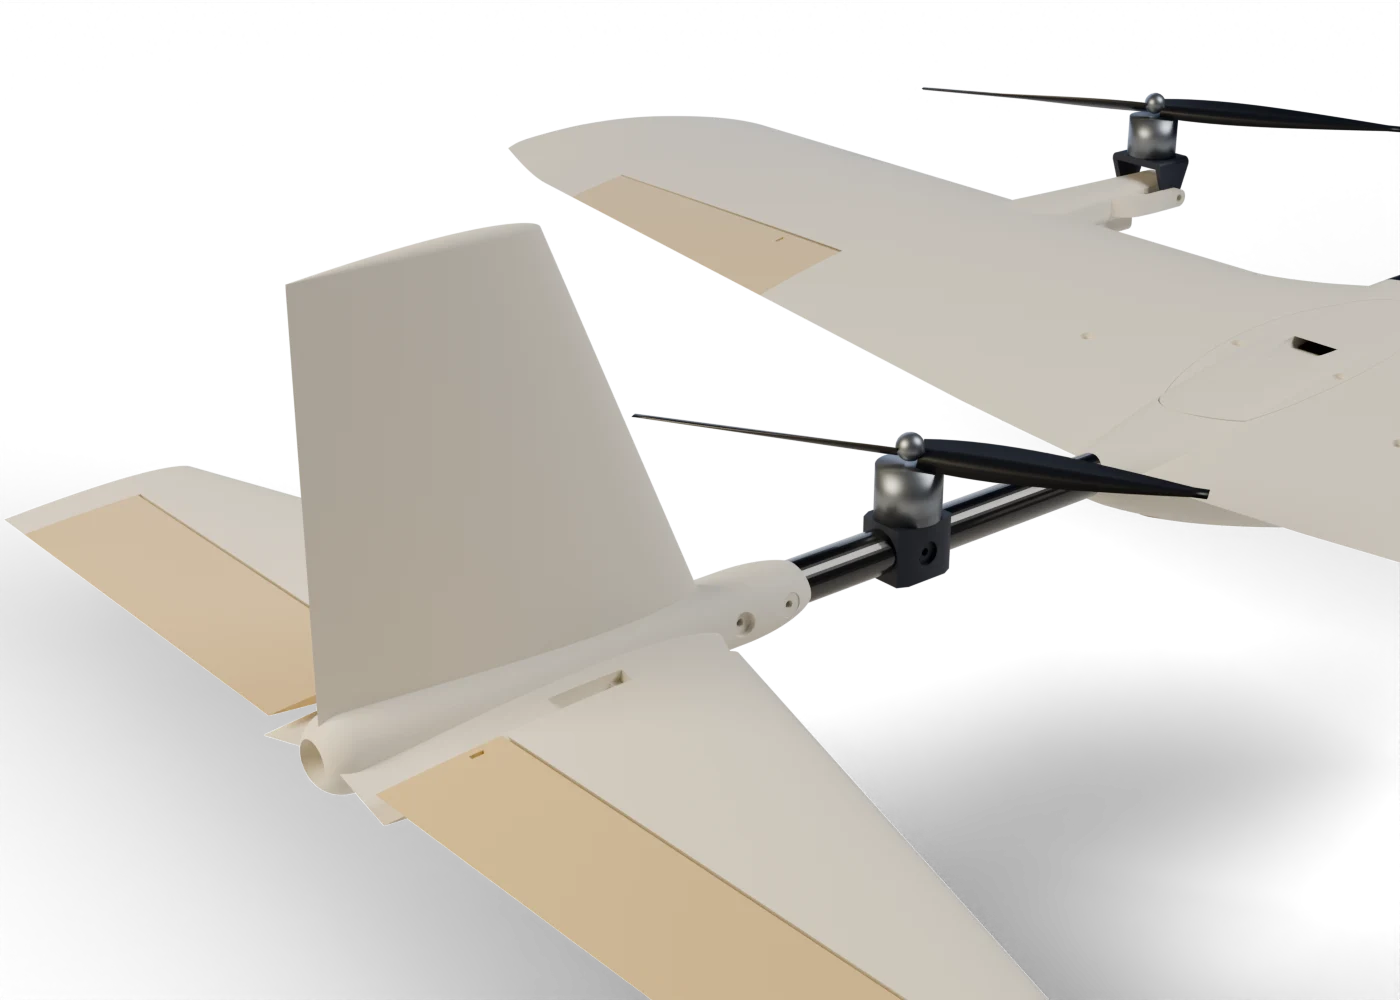
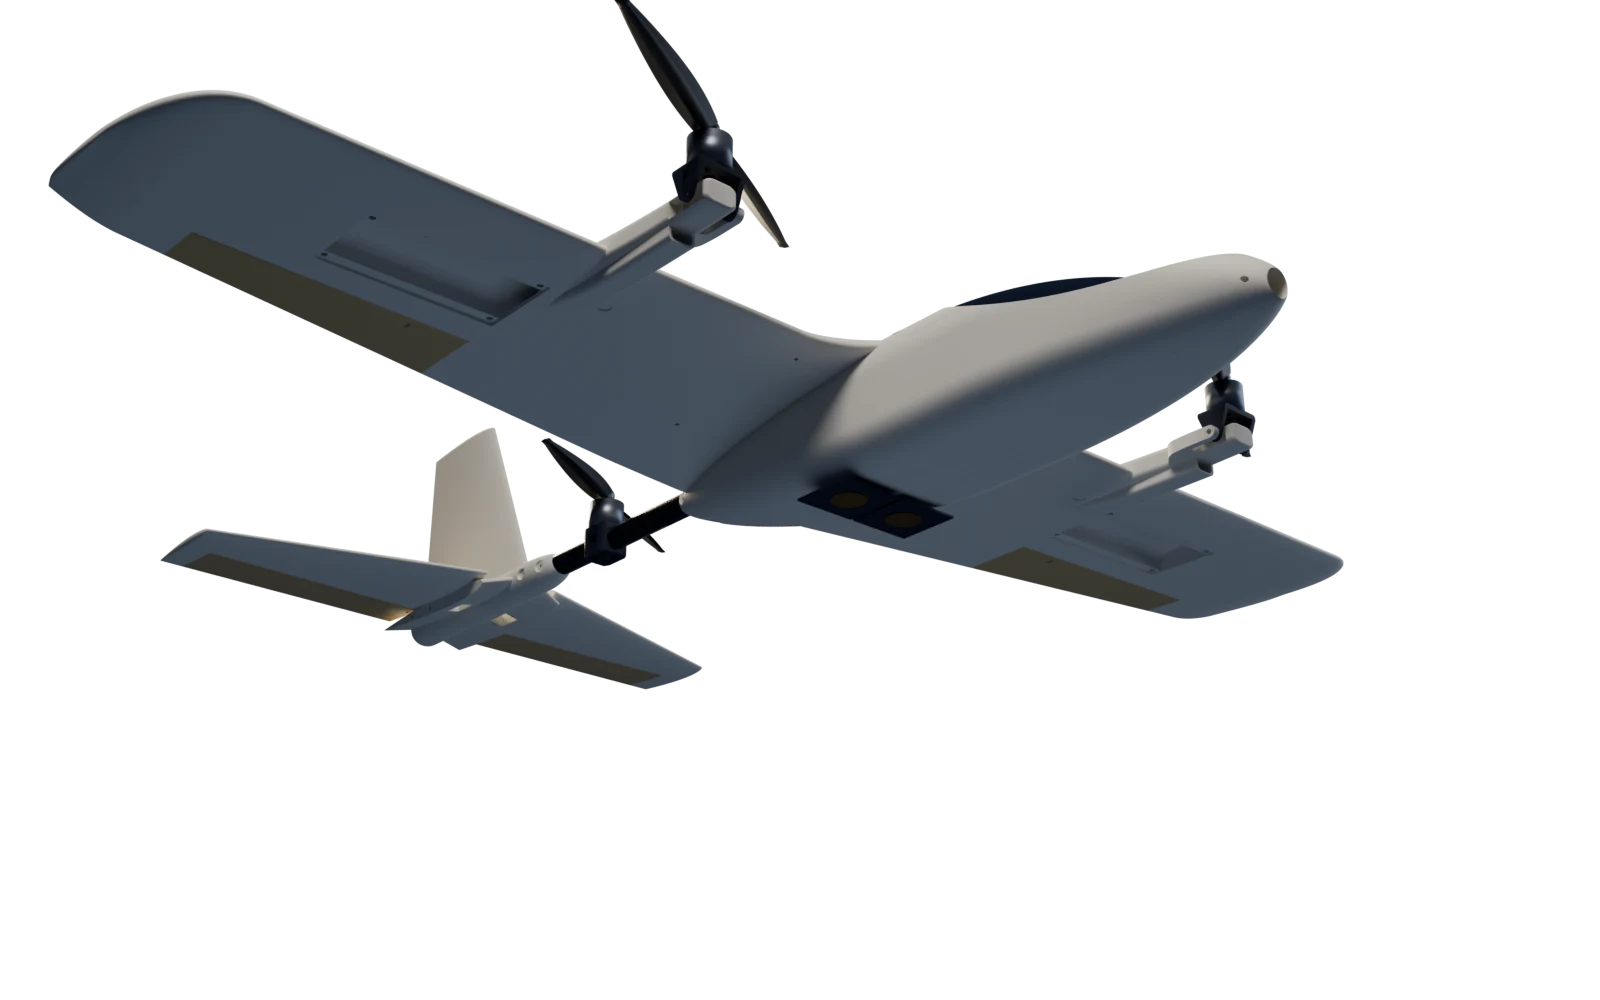
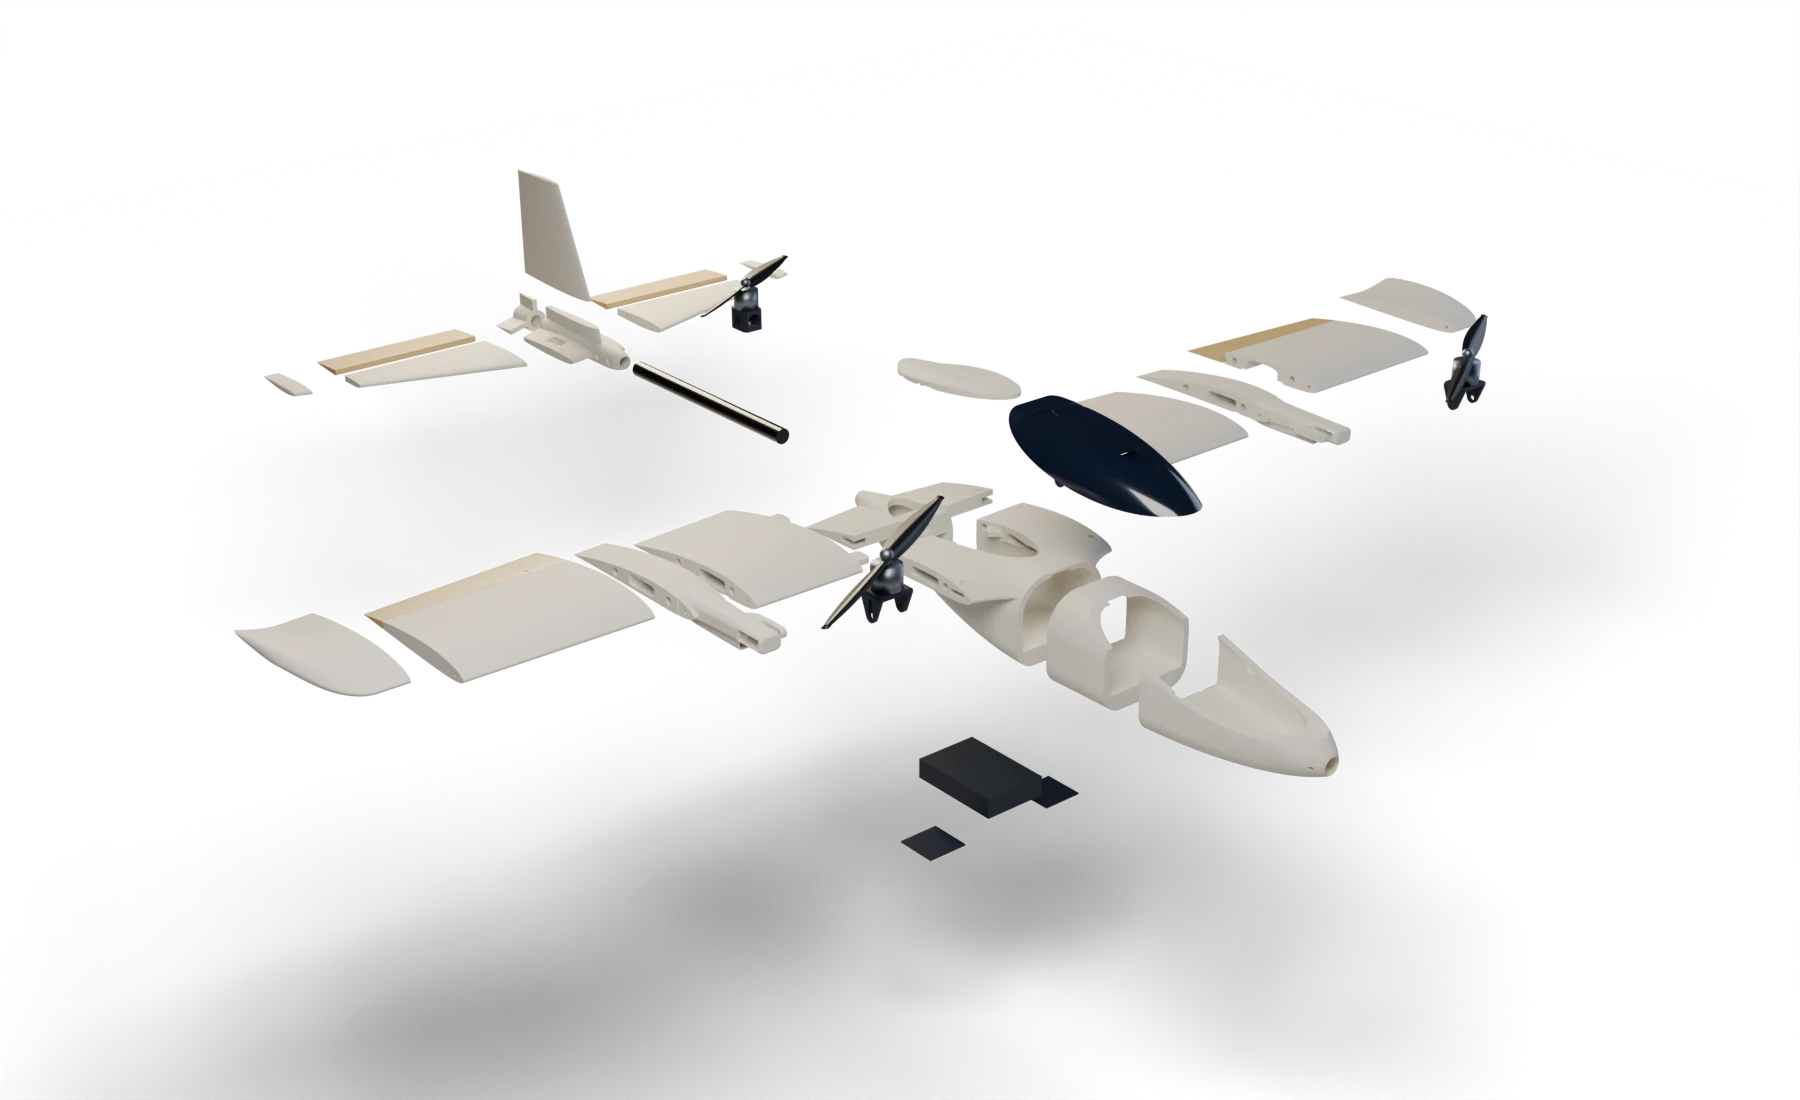
La plataforma del concepto aéreo fue el Hornet VTOL de Titan Dynamics: fuselaje, ala y cola impresos en 3D. Dos motores delanteros montados sobre bisagras basculantes y un tercero vertical en el tubo de cola le permiten despegar en vertical y volar como un avión.
Las medidas salen de los propios STL, que ya vienen en coordenadas de montaje. Motores y hélices son genéricos: el kit no los incluye.
Un frente de onda que llega en diagonal toca una antena antes que la otra. Ese retraso aparece como un desfase Δφ entre los dos canales. Mueve el ángulo y cambia de banda: a 5,8 GHz, con antenas de 50 mm, la misma fase admite varias direcciones.
Una sola solución.
| Banda | λ | Máx. λ/2 | Antena UWB | Resultado |
|---|---|---|---|---|
| 2,44 GHz | 122,9 mm | 61,45 mm | 50 × 50 mm | Compatible |
| 5,80 GHz | 51,7 mm | 25,85 mm | 50 × 50 mm | Ambigüedad de fase |
Las fechas salen de los documentos guardados en Drive. Cada uno corrige una suposición del anterior.
¿Es viable en cuatro semanas con tres personas? ¿Qué métodos existen ya para encontrar el origen de una señal?
Raspberry Pi 5, dos RTL-SDR Blog V4 y antenas Moxon que comparan la potencia de izquierda y derecha.
Primeras pruebas de algoritmo en Colab para estimar la posición de una fuente.
El concepto aéreo: Hornet VTOL impreso, Pixhawk 6C, PlutoSDR y dos antenas planas UWB midiendo diferencia de fase.
Dónde montar las antenas en el Hornet. Aparecen la fibra de carbono, el ruido de los variadores y el límite de Nyquist espacial.
La plataforma aérea deja de ser el núcleo. Experimentos terrestres con emisores propios o autorizados.
Motores, variadores que conmutan a 24–48 kHz y el USB 3.0 de la Raspberry Pi meten ruido justo alrededor de 2,4 GHz.
Un milímetro de flexión cambia la fase medida. Las antenas deben quedar coplanares y con cables de la misma longitud.
A 2,4 y 5,8 GHz los largueros se comportan como metal: tapan la línea de visión y crean rebotes.
Separar la señal directa de los rebotes exige grabaciones propias y etiquetadas. Sin ellas, un promedio bien hecho rinde igual.
La marca de tiempo de cada muestra I/Q y la posición del receptor tienen que coincidir al microsegundo. Una lectura que llega tarde ya no vale.
Una lectura da una dirección. La posición sale de cruzar varias lecturas tomadas desde puntos distintos. Simulación Monte Carlo de rumbos secuenciales con antena direccional: 5000 ensayos por combinación, base de 100 m y cuatro puntos.
| Escenario | Mediana | P95 | Fallo |
|---|---|---|---|
| Abierto | 11,4 m | 36,8 m | 0,96 % |
| Urbano / NLOS | 66,6 m | 458,3 m | 53,02 % |
| Móvil / FHSS | 46,6 m | 241,7 m | 30,48 % |
Parámetros declarados y todavía sin calibrar con el hardware real.
Hunter RF se mantiene como investigación de laboratorio. Cualquier paso fuera de estos límites necesita aprobación explícita antes de hacerse.
Primera prueba física, cuando se apruebe: PlutoSDR con antena direccional, un emisor propio en una posición medida, cuatro o cinco puntos de lectura y tres sesiones para comprobar si el rumbo se repite.